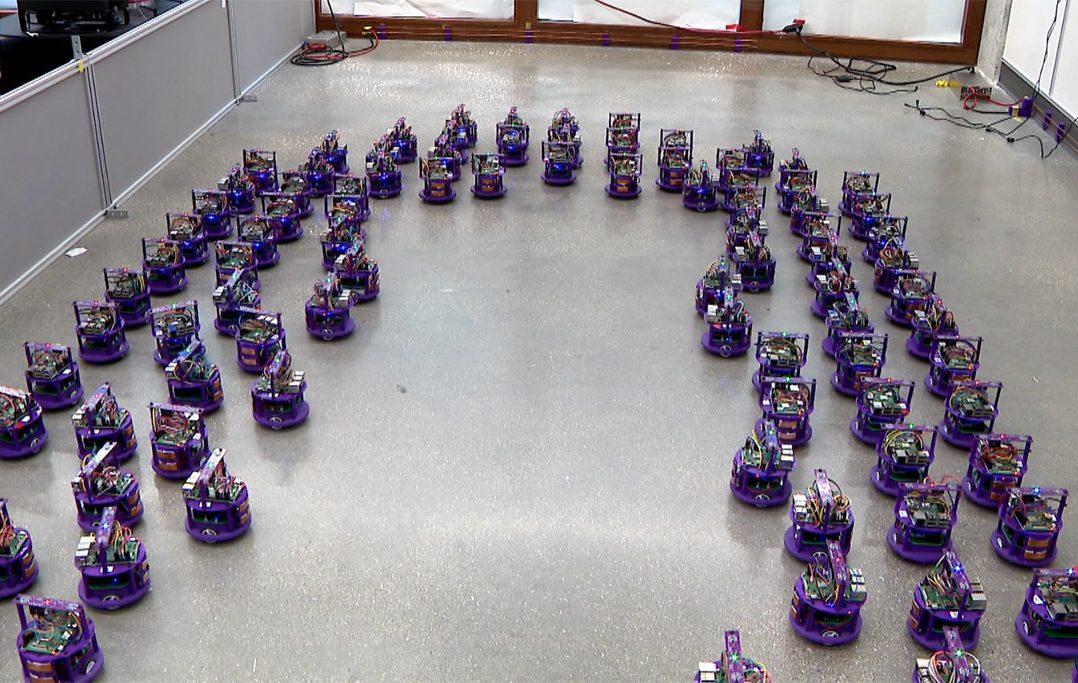


Дослідники розробили алгоритм для машин із самостійним водінням, який може запобігти потраплянню автомобілів у аварії та затори.
Команда з Північно-Західного університету США (NU) вже перевірила програму на роботах і стверджує, що їхній винахід є «першим децентралізованим алгоритмом із гарантією відсутності зіткнень».
Алгоритм ділить землю під машинами на сітку. Роботи вивчають своє положення за допомогою технології, аналогічної GPS, і координують свої рухи за допомогою датчиків, які оцінюють, де є вільний простір для переміщення.
«Роботи відмовляються переміщатися в якесь місце, поки це місце не звільниться, і поки вони не дізнаються, що інші роботи не переміщаються в це ж місце. Вони обережні й резервують місце заздалегідь», – сказав Майкл Рубінштейн із Northwestern Engineering, який керував дослідженням.
Команда Рубінштейна перевірила свій алгоритм на ста роботах, встановлених в їхній лабораторії. Менш ніж за хвилину роботи зійшлися в формі букв «NU».
Щоб унеможливити будь-які фактори, що відволікають, роботам було дозволено відчувати тільки трьох або чотирьох своїх найближчих сусідів. Це обмеження їхнього зору спрощує масштабування системи, оскільки роботи можуть взаємодіяти локально, не маючи потреби в глобальній інформації.
Перевага роботів у тому, що немає централізованого контролера, здатного порушити роботу всієї системи. Це дозволяє їм працювати разом для виконання завдання – навіть якщо один із них виходить з ладу.
Це дає системі очевидне застосування при складських роботах. Але Рубенштейн вважає, що це може також скоротити затори на дорогах і зменшити кількість зіткнень для транспортних засобів з автономним управлінням.
«Розуміючи, як управляти нашим роєм роботів для формування форм, ми можемо зрозуміти, як управляти парками автономних транспортних засобів, коли вони взаємодіють один із одним», – сказав він.